| 序号 | 参数 | 规格 | 序号 | 参数 | 规格 |
|---|
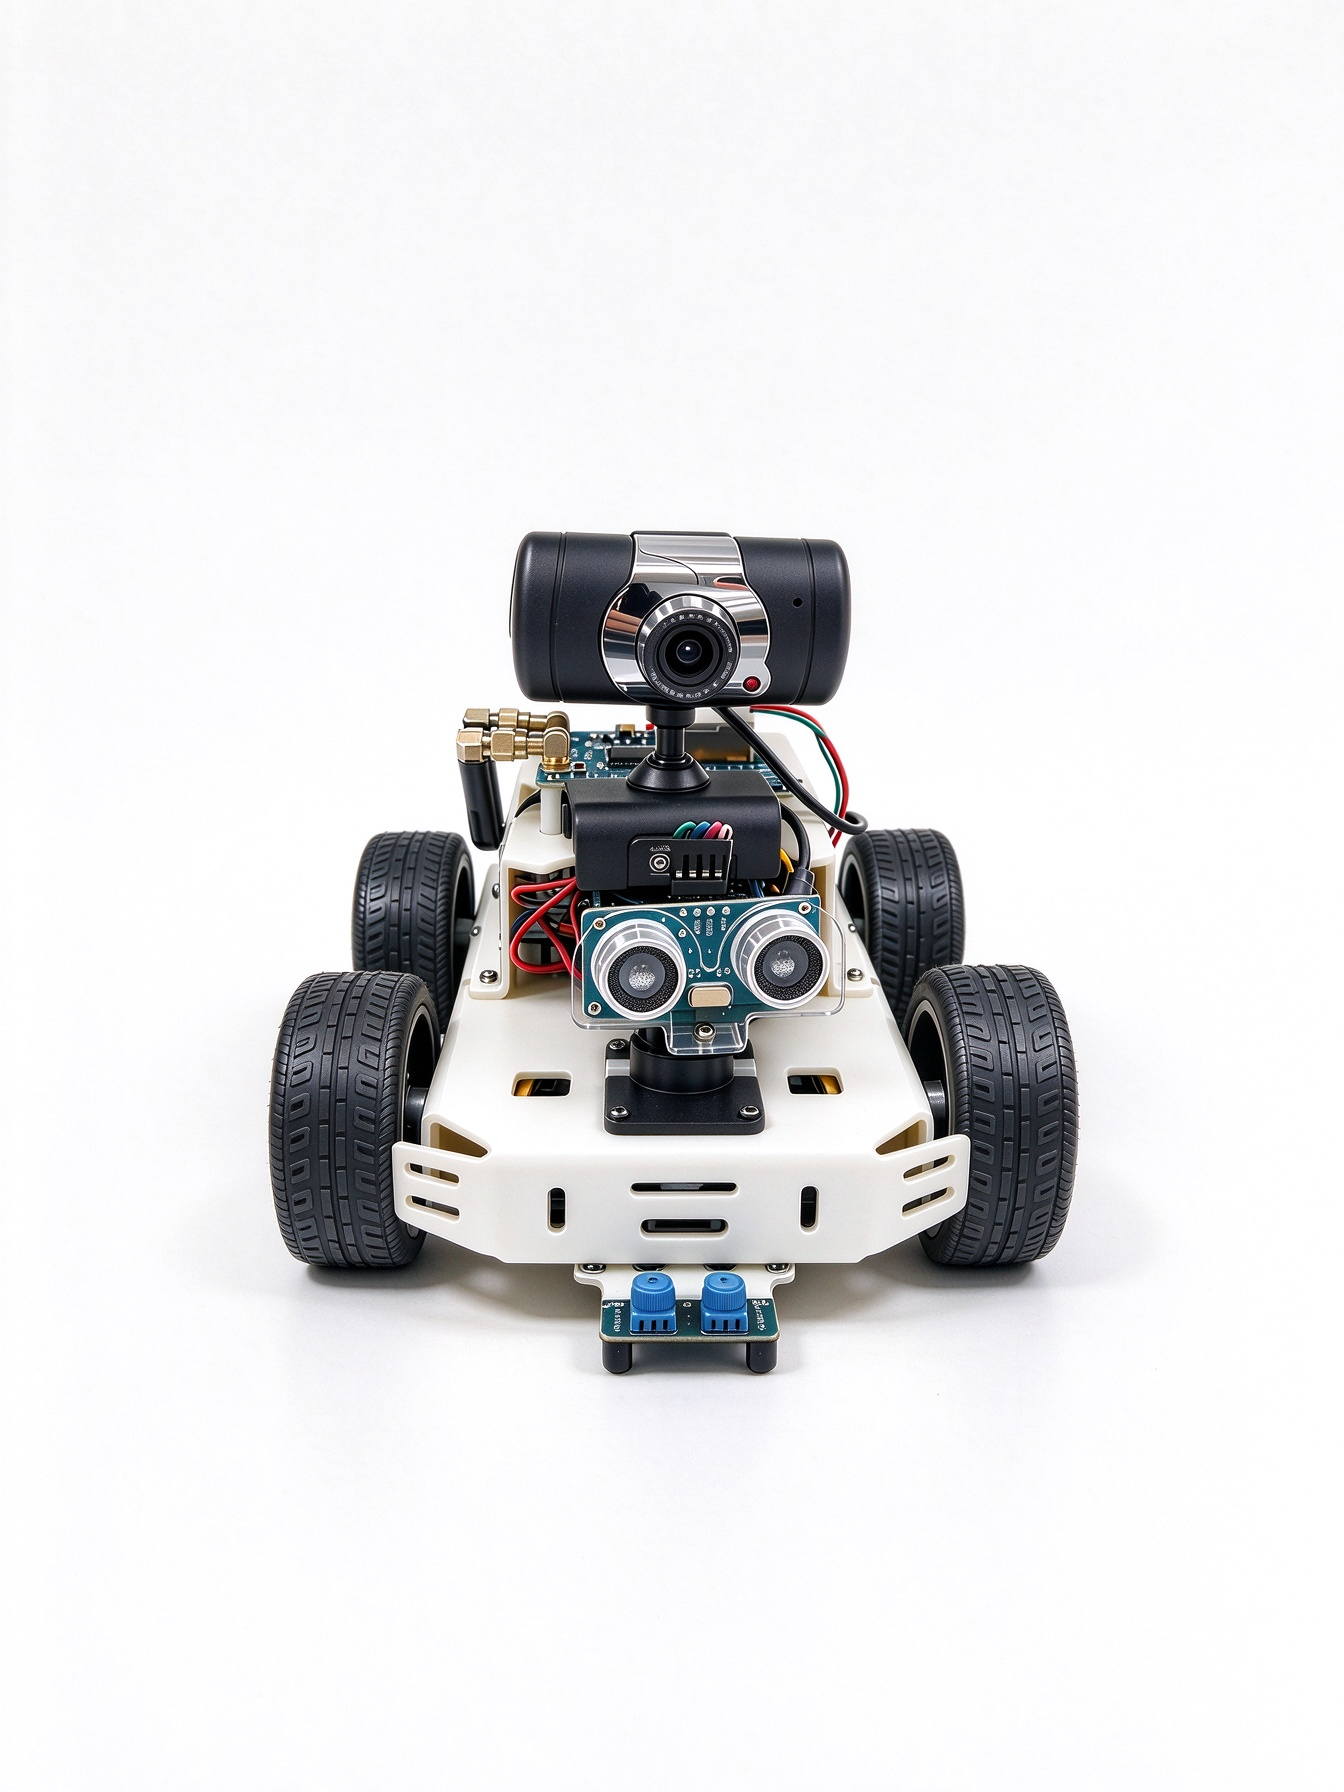
| 1 | 产品名称 | 开悟三号 | 11 | 编程语言 | C(STM32/Arduino),Python(RPi) | | 2 | 微处理器 | Arduino UNO / STM32 / 树莓派 | 12 | 车身材质 | 铝合金 | | 3 | 应用 | 理工科、编程、AI 视觉、自动驾驶、物联网竞赛 | 13 | 电源 | 7.4V 2200mAh 锂电池 | | 4 | 产品类型 | 物联网四驱可编程机器人车 | 14 | 充电方式 | DC 直充 | | 5 | 传动系统 | 四驱独立轮毂 | 15 | 遥控距离 | 25 米 | | 6 | 轮子 | 4× 橡胶轮 | 16 | 相机 | 480P 高清 | | 7 | 主控制器 | 可编程嵌入式控制器 | 17 | 云台 | 二轴 | | 8 | 无线控制 | 无线 + 移动设备 | 18 | 电机 | TT 齿轮减速电机 | | 9 | 传感器 | 循迹、避障、可扩展配置 | 19 | 电机扭矩 | 0.8kg/cm | | 10 | 编程环境 | 图形化 / 块编程 + 文本编程 | 20 | 尺寸 / 重量 / 续航 | 231×140×158mm,≈1.5kg,续航 120 分钟 |
|